实用指南 · 三维成果选型
高斯场景、点云与网格: 你的三维项目需要哪一种?
同样是记录一片园区,给客户看整体布局、核对现场空间数据,或让车辆沿道路行驶,需要准备的成果可能不同。开始处理航拍素材前,先确定谁来使用、在哪个软件里打开,以及需要完成什么操作。
先看用途,再选成果
高斯场景用来呈现不同视角下的外观;点云保留空间采样点;网格用相连的面表达表面。先从下面的用途找到起点,再按对应步骤检查。
| 优先考虑 | 你要完成的任务 | 交付前检查 |
|---|---|---|
| 高斯场景 | 招商展示、园区漫游、制作浏览画面。 | 路线完整性、近看效果、目标设备上的加载与浏览。 |
| 点云 | 检查空间采样、配准、剖面与经验证的测量。 | 坐标与单位、覆盖与噪点、独立检查点误差。 |
| 网格 | 整理表面、编辑材质、制作碰撞与其他几何交付。 | 孔洞与破面、法线与纹理、目标软件中的实际使用。 |
| 高斯场景 + 网格 | 既要展示外观,又要车辆行驶或角色交互。 | 两份数据对齐、碰撞边界、坡道与转弯处通行。 |
做园区漫游:先检查高斯场景的观看路线
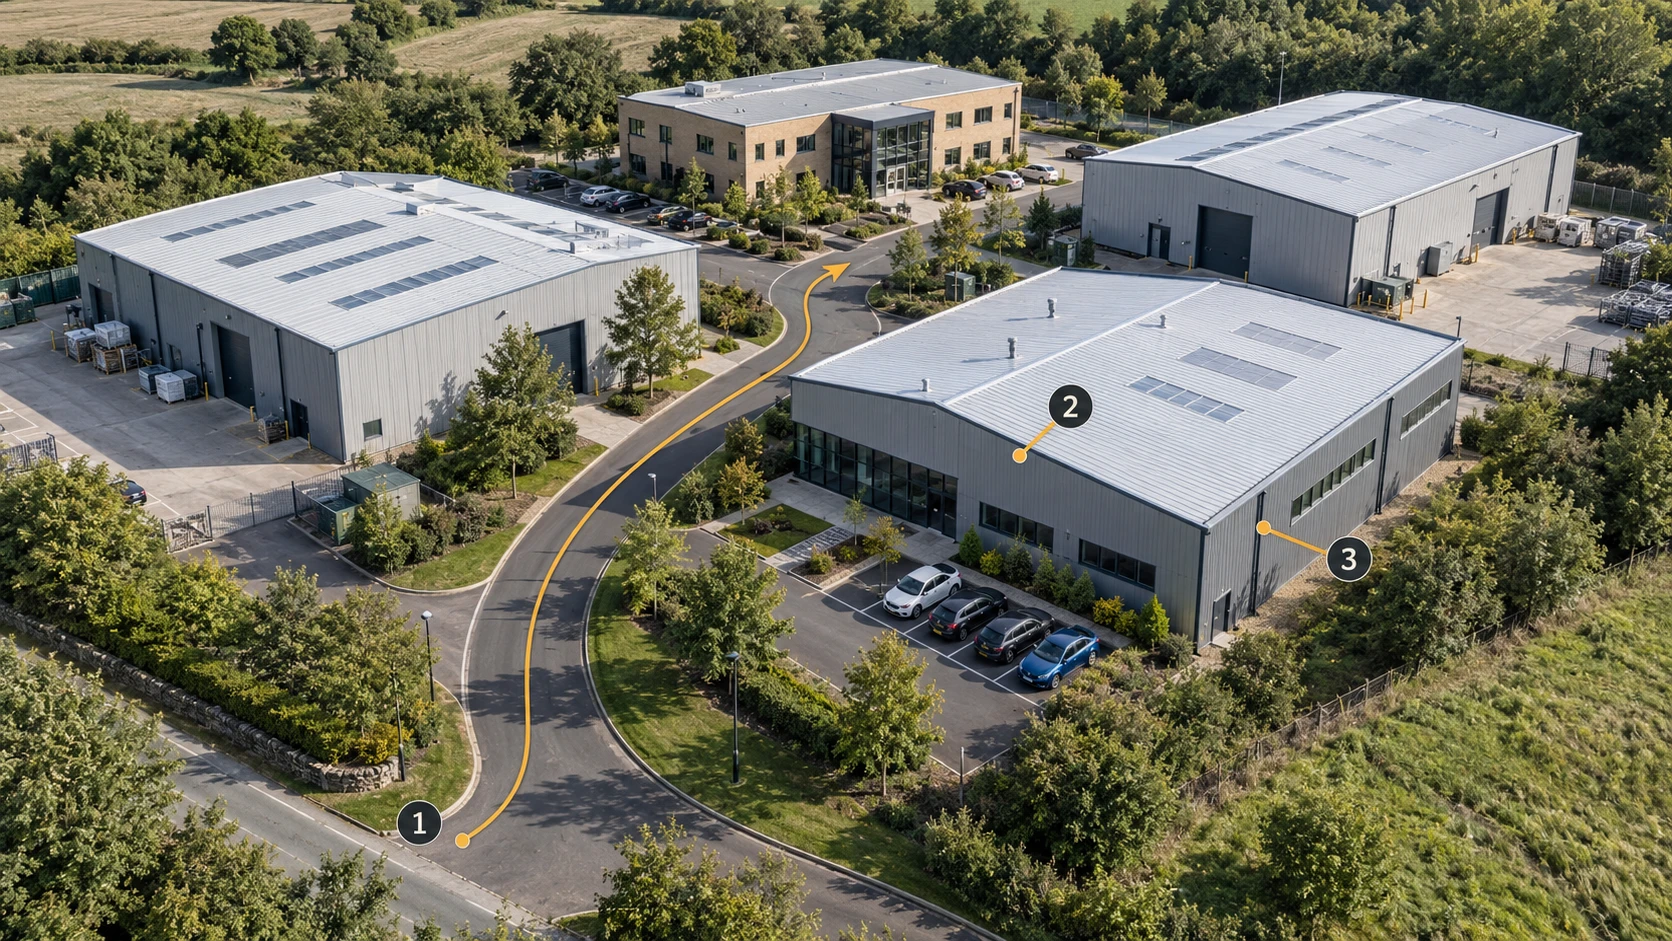
如果这次交付以园区外观展示为主,可以先在 空擎管家 中完成高斯重建,再按客户的观看路线检查:从入口了解布局,沿主路看建筑,最后停下来查看重点厂房。这样整理场景时,就有了具体的检查顺序。
从高处看布局,再沿道路移动。
按图中 1 的路线浏览,检查建筑之间、停车区和道路转角是否完整。记录缺失、漂浮或突然变模糊的位置,作为后续处理清单。
在屋顶和建筑侧面分别停下。
高处检查图中 2 的屋顶边缘;降低视角后,检查图中 3 的门窗、外墙和檐下。若航拍素材只覆盖屋顶,先补充能看清侧面的倾斜或低位素材,再安排近地漫游。
在客户的设备上走完同一条路线。
使用接收方支持高斯数据的查看器,记录首次加载、移动时的流畅程度和重点位置的清晰度。若目标设备吃力,先做范围较小的交付样本,确认效果后再扩展。
约定路线上的内容能够正常打开、连续浏览,重点位置看得清。需要测量或碰撞时,另行准备并验证对应的几何数据。
检查园区现状:先核对点云的坐标与覆盖
当接收方要截取道路剖面、对齐两批采集结果或检查空间位置时,先确认需要哪一片区域、什么属性,以及允许多大误差。
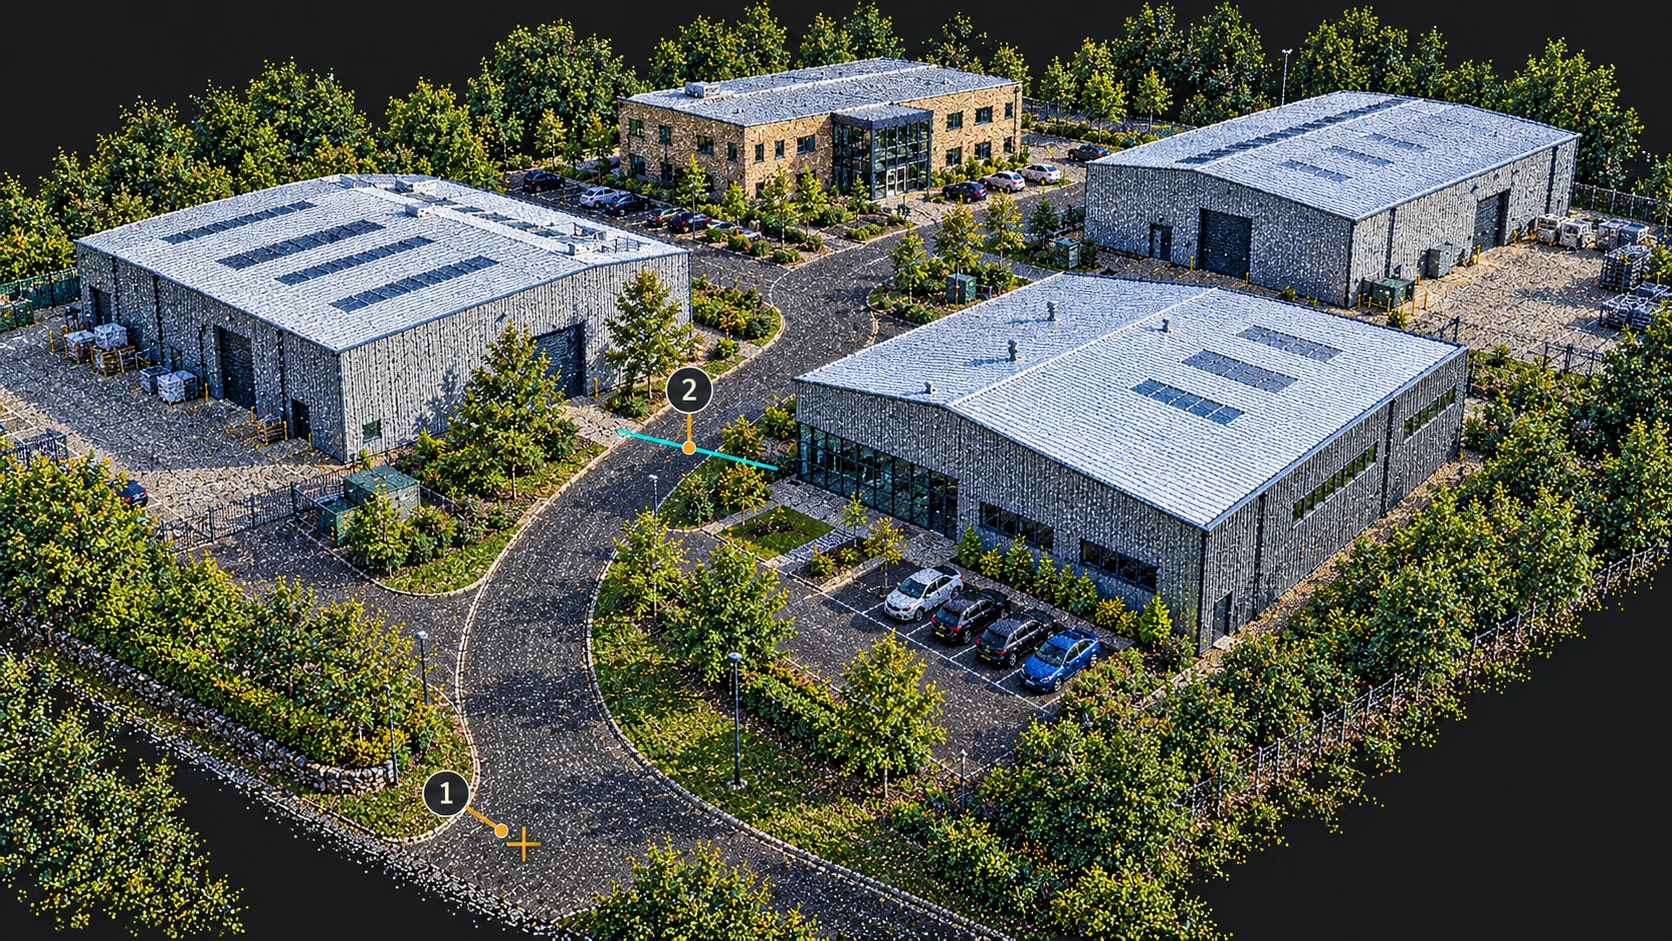
先问清坐标、单位和所需属性。
向接收方确认水平与高程参考、单位、范围,以及是否需要颜色、分类等属性。导入一小块数据,核对已知位置与尺寸,先排除整体偏移、尺度错误和高程基准不一致。
检查地面、屋顶和遮挡边缘。
切换观察方向,并在需要的位置截取剖面。留意道路断点、屋顶离群点和树下缺失。照片没有观察到的地面,要补充采集;不要把树冠上的点当作地面。
用独立检查点验证误差。
选择分布在项目范围内、未参与模型约束的检查点,与独立测得的坐标比较。记录检查方法、误差和缺失区域,按项目约定判断是否可用。点云看起来密集,不能替代这一步。
接收方能够在正确位置打开数据,完成约定的剖面或分析,并知道误差与覆盖范围。尚未做精度验证的成果,先作为浏览或参考数据使用。
继续编辑或制作交互:检查网格表面
接收方需要修补厂房外形、调整材质,或制作车辆可行驶的园区时,先交付一段包含道路、建筑和坡道的小样。把表面与实际使用一起检查。
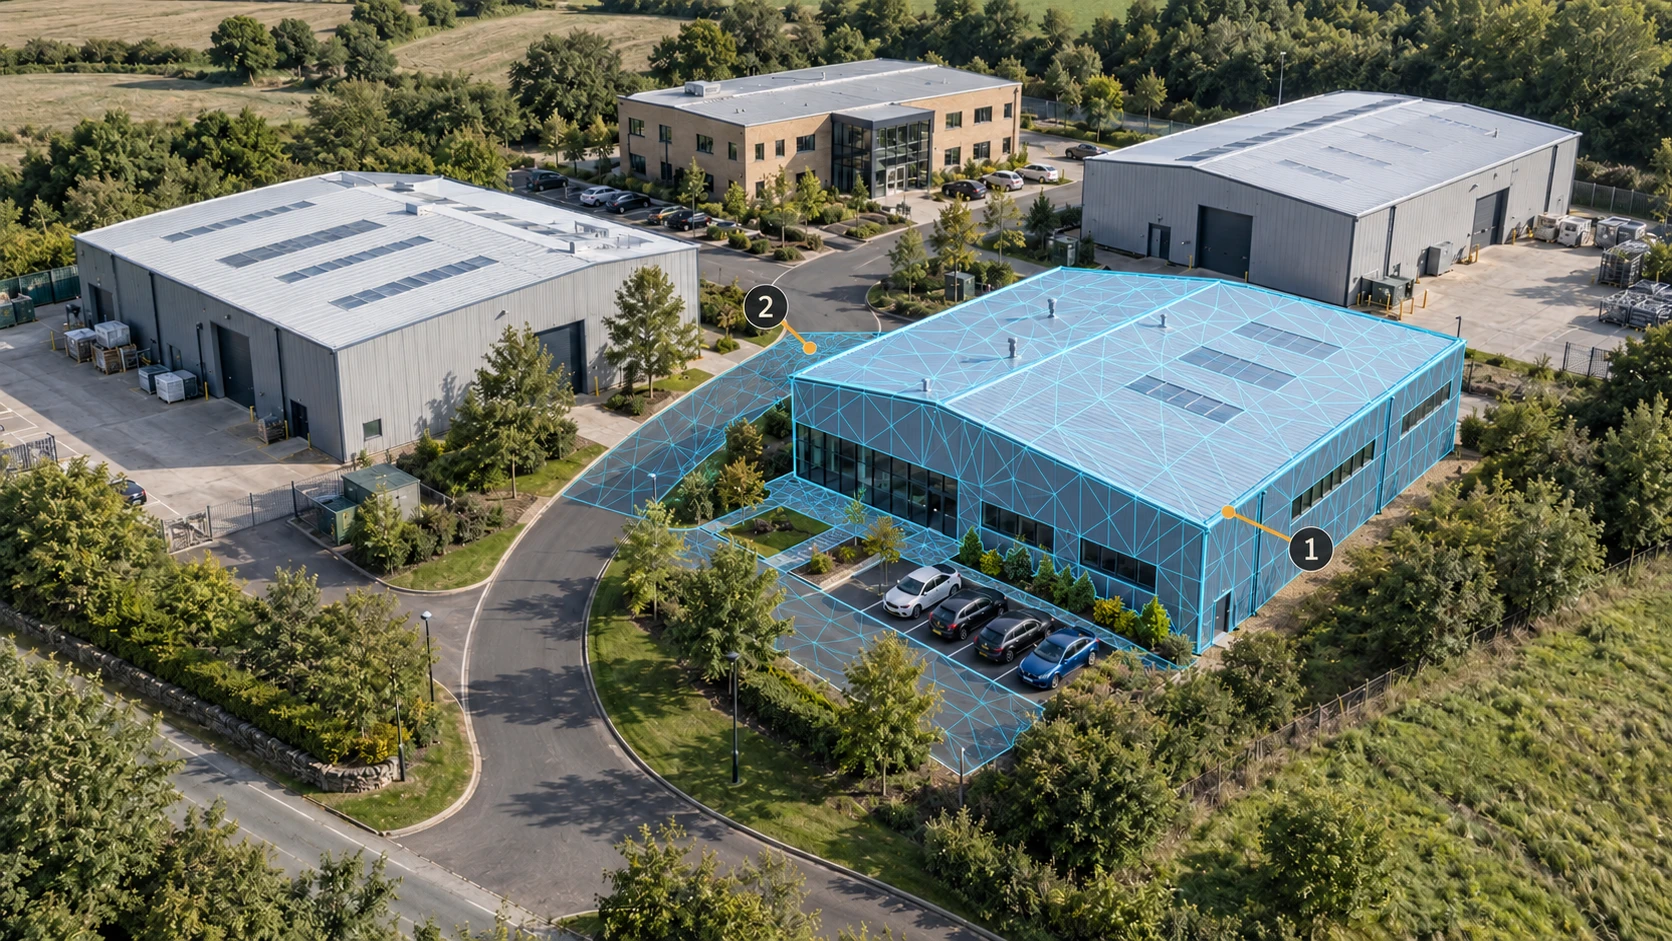
导入小样,核对位置和尺度。
在接收软件中打开文件,确认朝向、单位与已知尺寸。若出现模型特别大、特别小或位置偏移,先处理坐标和导入设置,再继续编辑。
开启线框,检查孔洞、破面和纹理。
围绕建筑和道路看一圈,留意屋檐下的洞、跨过空隙的异常面、翻转的法线和错位纹理。修补时对照原照片;对缺少采集依据的表面,先确定是否需要补采。
按用途整理,再导出验证。
交互项目检查道路连续性,并配置目标引擎支持的碰撞;展示项目检查简化后的轮廓与纹理。导出后重新导入接收软件,确认材质、位置和必要属性仍然存在。
成果能够进入接收方的编辑或运行流程,约定区域没有影响使用的表面问题。网格精度仍需按用途验证;若用于打印,还要另外检查封闭性、壁厚和打印尺度。
既要看得真实,又要沿道路行驶:两种成果配合
制作可行驶的园区展示时,可以先在 空擎管家 中检查和整理高斯场景的外观,再到目标引擎中配合简化网格处理道路、建筑和障碍物的碰撞。先确认引擎及导入工具支持所用数据,并把外观场景与碰撞网格分别管理。
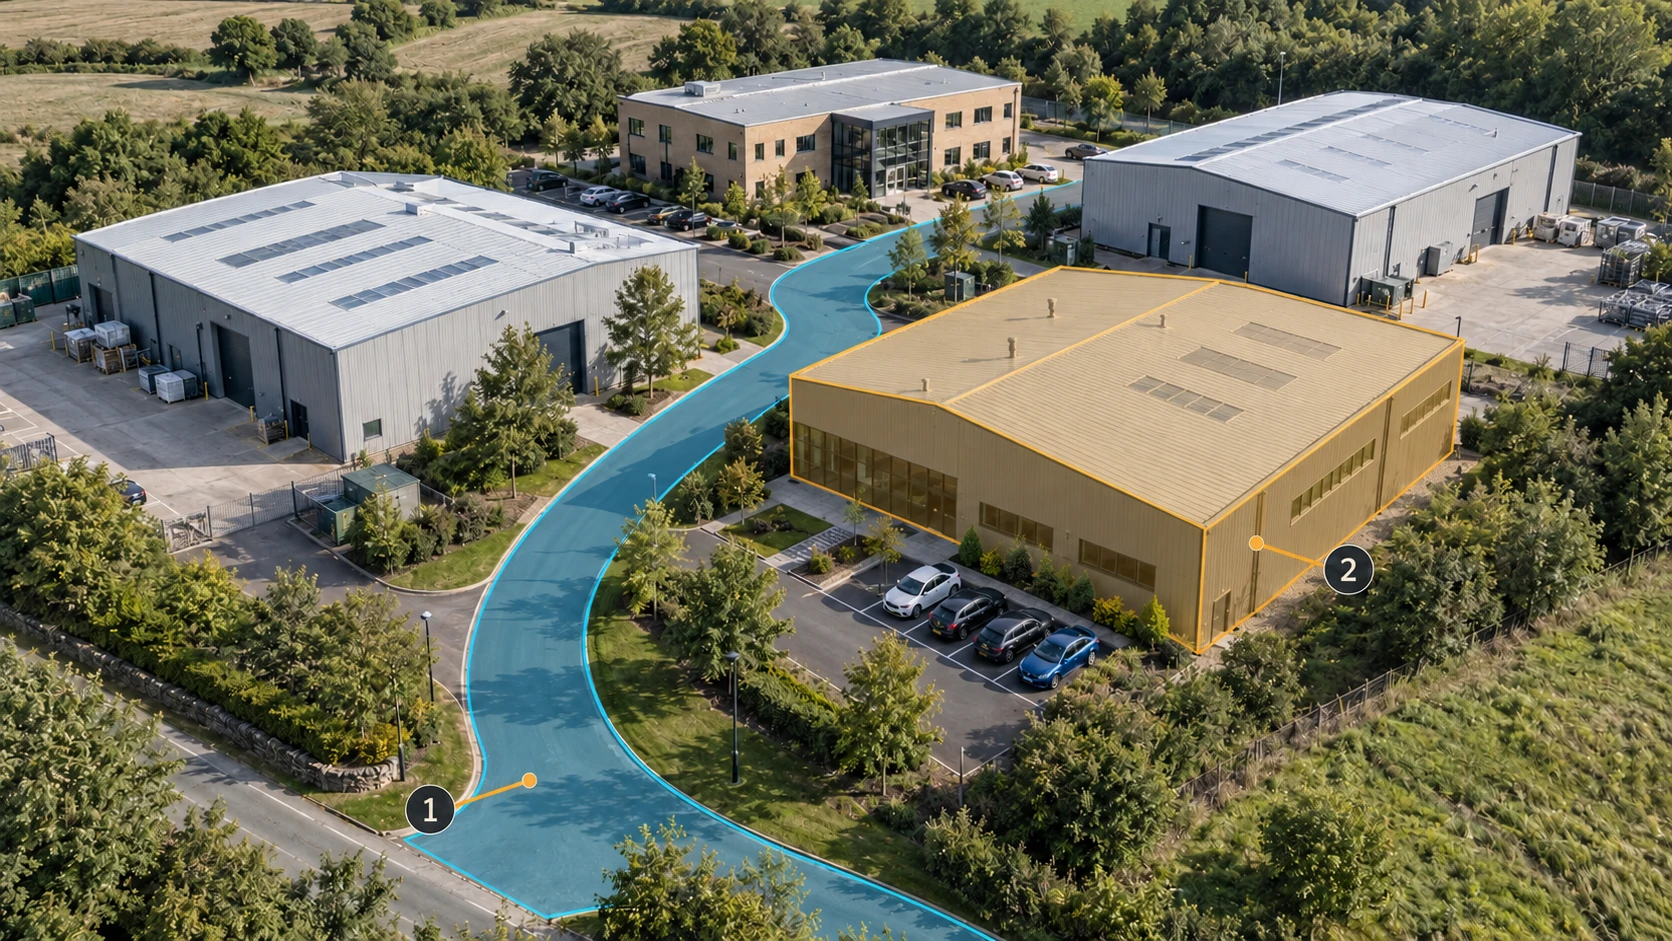
用同一组参照物对齐两份数据。
核对原点、单位和朝向,再检查几个分散的参照位置,例如路口、建筑角点和坡道起点。不能只对齐一个角点就认为整个园区已经重合。
实际跑一遍车辆或角色路线。
在目标引擎中检查直道、转弯、坡道和建筑边缘,观察是否穿入地面、悬空或被错误阻挡。修改碰撞后重新运行同一路线,并检查可见外观与通行边界是否一致。
处理整片园区前,先交一份小样
选一块同时包含厂房侧面、道路、树木和高差的区域,让接收方用实际软件完成一次导入和操作。把下面五项随小样一起交付。
- 用途与范围:展示路线、需要检查的位置,或可交互区域。
- 数据类型与格式:高斯场景、点云还是网格,以及接收工具与版本。
- 坐标与尺度:单位、坐标参考、朝向,以及已知尺寸或参照位置。
- 质量记录:已检查的路线或区域、验证方法、误差与仍有缺失的位置。
- 配套文件:纹理、必要属性、碰撞数据与简短的打开说明。
采用高斯场景交付时,可以先从 空擎管家 导出一份小范围的 Gaussian PLY,让接收方在实际使用的软件中打开并走完约定路线。确认小样可用后,再扩展到整个园区。交付点云或网格时,同样要验证对应流程;格式转换本身不能替代精度、表面质量或交互检查。