实测 · Tanks and Temples
从 301 张照片到三维场景:Train 实测
机车的轮廓、标识与纹理,从照片走进三维场景。Train 的三平台 PSNR、SSIM、LPIPS 均优于 3DGS 论文引用值,其中 LPIPS 降低约 30%。
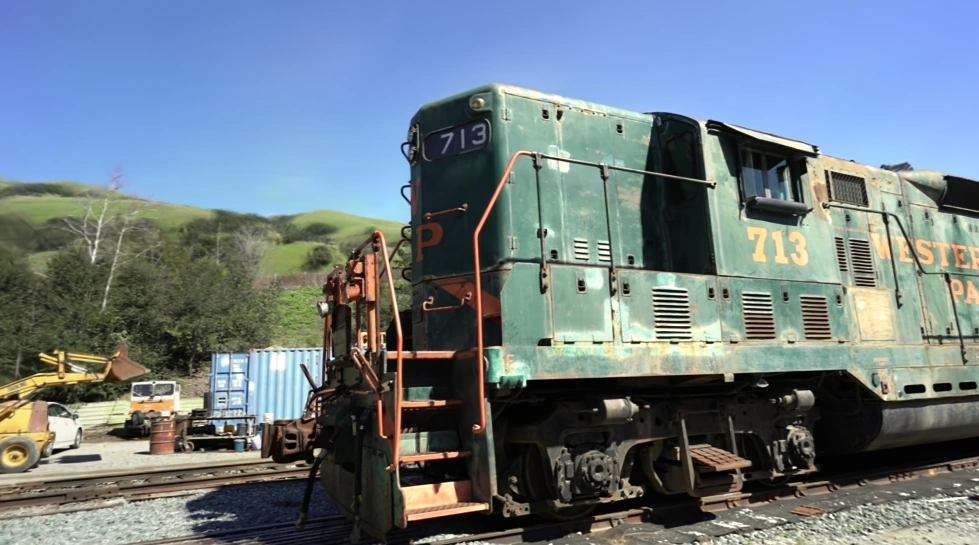
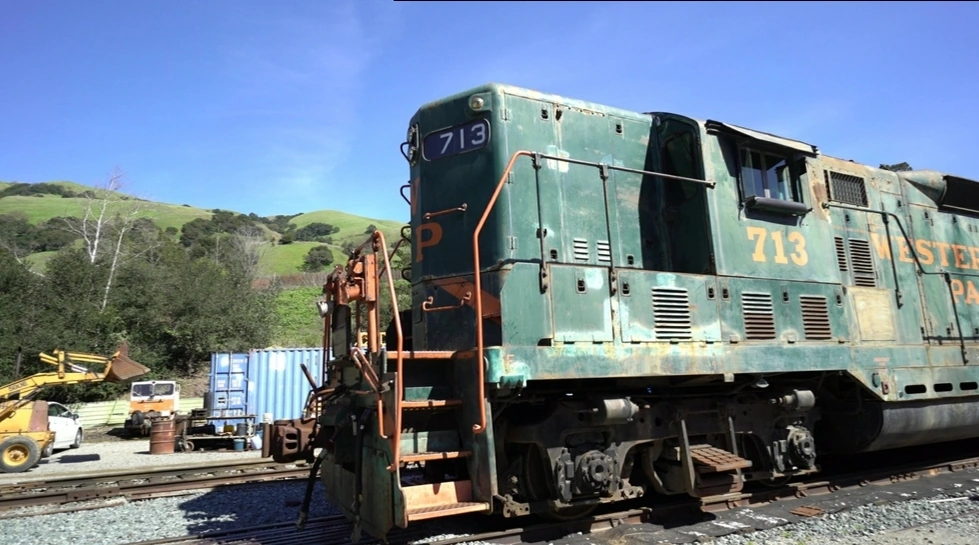
Mac · view-000009 · 车头与车身
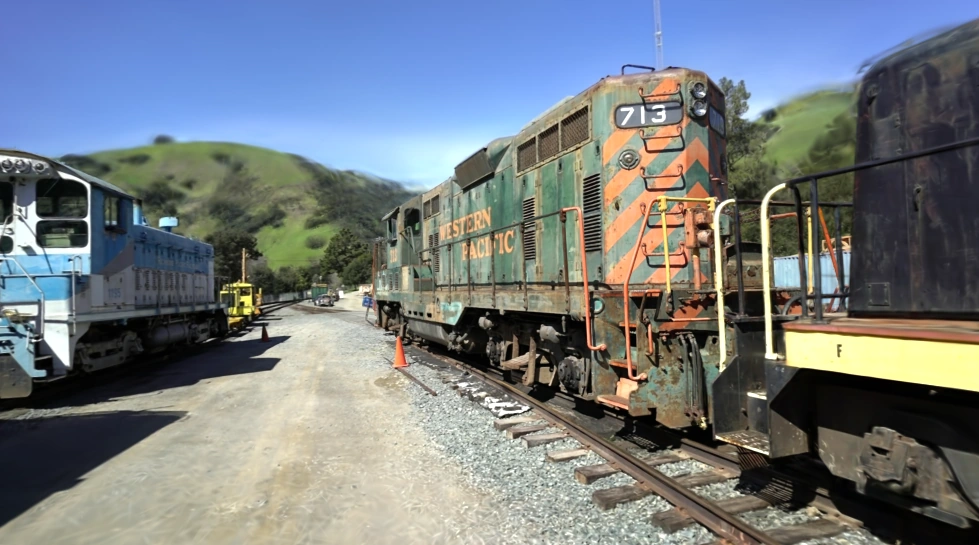
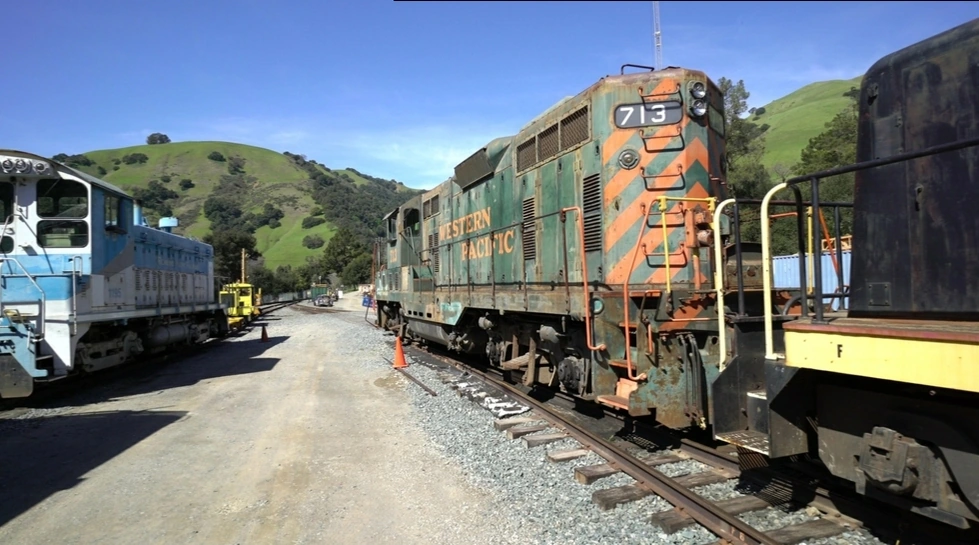
Mac · view-000057 · 斜向全景
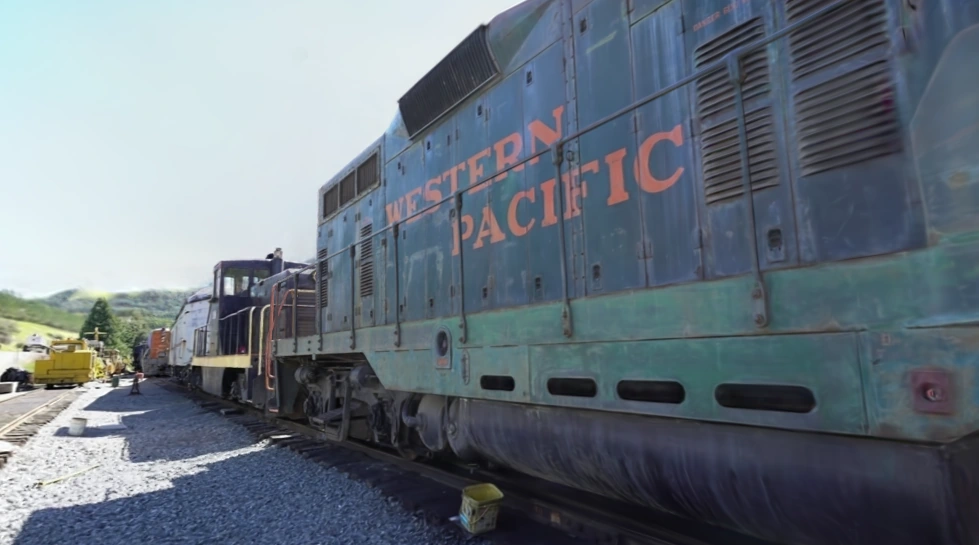
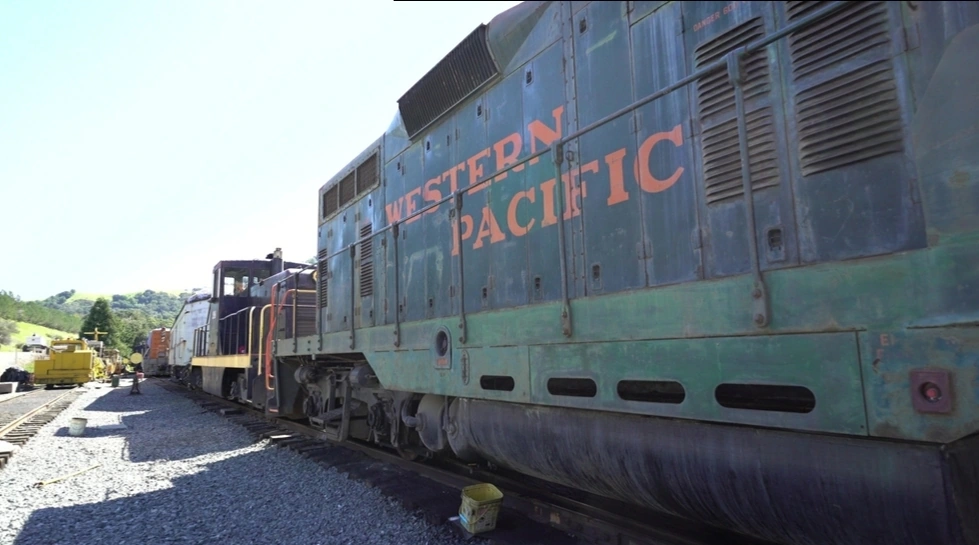
Mac · view-000249 · 侧面纹理
近看车身细节
局部对照取自“车头与车身”视角,照片与渲染采用相同放大位置。左侧为原始照片,右侧为 MakeWorlds 渲染。
与 3DGS 论文基线对比
Train 在三个平台的 PSNR、SSIM 与 LPIPS 均优于论文引用基线。LPIPS 衡量图像的感知差异,数值越低越好;本轮比论文引用值降低 29.5%–29.9%。
| 结果 | PSNR ↑ / dB | SSIM ↑ | LPIPS ↓ |
|---|---|---|---|
| 3DGS 论文基线 | 21.097 | 0.8020 | 0.2180 |
| MakeWorlds · Mac | 21.227Δ +0.130 | 0.8463Δ +0.0443 | 0.1537Δ −0.0643 |
| MakeWorlds · Linux | 21.282Δ +0.185 | 0.8479Δ +0.0459 | 0.1528Δ −0.0652 |
| MakeWorlds · Windows | 21.205Δ +0.108 | 0.8468Δ +0.0448 | 0.1530Δ −0.0650 |
基线取自 3DGS 论文附录表 7–9 的 30,000 步行;指标覆盖全部测试视角,配图为精选展示视角。 查看论文 · Tanks and Temples
测试条件与数据来源
- 输入
- 301 张照片,全部成功注册相机
- 设置
- Medium,原始分辨率,30,000 步
- 硬件
- Mac:Apple M4 Max;Linux、Windows:NVIDIA RTX 4090
- Mac 评测
- 19 个预先固定的测试视角,使用产品自行求解的相机。
- 配图
- Mac 的精选测试视角 view-000009、view-000057、view-000249;使用同一次实测的渲染与原始照片。